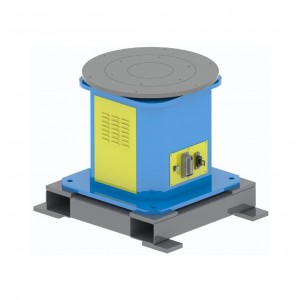
1. సంక్లిష్టమైన వర్క్పీస్లకు అనుగుణంగా మారడం మరియు వెల్డింగ్ పరిధిని విస్తరించడం
మందపాటి స్టీల్ ప్లేట్ ఫ్రేమ్లు మరియు నిర్మాణ యంత్రాల బకెట్ల వంటి పెద్ద లేదా సంక్లిష్టమైన వర్క్పీస్ల కోసం, పొజిషనర్ ఆ వర్క్పీస్ను తిప్పుతూ, దాని స్థానాన్ని మారుస్తూ, లోపలి వైపులు మరియు మూలల వంటి 'బ్లైండ్ స్పాట్స్'లో ఉన్న వెల్డ్లను రోబోట్ చేరుకోవడానికి సహాయపడుతుంది. MA1400 వంటి ఎక్కువ దూరం చేరగల రోబోట్లతో జత చేసినప్పుడు, ఇది చాలా పొడవైన లేదా బరువైన వర్క్పీస్ల కోసం 'ఒకేసారి క్లాంపింగ్, ఫుల్-పొజిషన్ వెల్డింగ్'ను సాధించగలదు, తద్వారా రీపొజిషనింగ్ లోపాలను తగ్గిస్తుంది.
2. మానవ జోక్యాన్ని తగ్గించడం, సామర్థ్యాన్ని మెరుగుపరచడం మరియు భద్రతను నిర్ధారించడం
వర్క్పీస్ను తరచుగా చేతితో సర్దుబాటు చేయవలసిన అవసరం లేదు, దీనివల్ల 'ఆటోమేటిక్ పొజిషనింగ్ మరియు నిరంతర వెల్డింగ్' సాధ్యమవుతుంది, ఇది బ్యాచ్ ప్రొడక్షన్లో వెల్డింగ్ సామర్థ్యాన్ని 30%–50% వరకు పెంచుతుంది. అధిక-ఉష్ణోగ్రత వెల్డ్లు మరియు ఆర్క్ కాంతితో మానవ స్పర్శను నివారించడానికి, ఈ పొజిషనర్ భద్రతా అవరోధాలతో సమన్వయంతో పనిచేస్తుంది, తద్వారా భద్రతా ప్రమాదాలను తగ్గించి, వెల్డింగ్ నాణ్యతలో ఆపరేటర్ జోక్యాన్ని కనిష్ట స్థాయికి తగ్గిస్తుంది.
3. బహుళ దృశ్యాలకు అనుగుణంగా మారడం, సౌకర్యవంతమైన ఉత్పత్తిని మెరుగుపరచడం
యాస్కావా రోబోట్లు TIG/MIG/MAG ప్రక్రియలకు మద్దతు ఇస్తాయి మరియు వీటిని సర్వో లేదా హైడ్రాలిక్ పొజిషనర్లతో జత చేయవచ్చు. అల్యూమినియం లేదా స్టెయిన్లెస్ స్టీల్ను వెల్డింగ్ చేస్తున్నప్పుడు, రోబోట్ నిజ సమయంలో సర్దుబాటు చేసుకుంటుండగా, పొజిషనర్ తక్కువ వేగంతో సున్నితంగా తిరుగుతుంది, దీనివల్ల ఉష్ణ విరూపణ తగ్గుతుంది. వర్క్పీస్ రకాలను మార్చేటప్పుడు, పొజిషనర్ ఫిక్చర్లను వేగంగా మారుస్తుంది, మరియు విస్తృతమైన వర్క్స్టేషన్ సర్దుబాట్లు అవసరం లేకుండానే, దానికి అనుగుణంగా మారడానికి రోబోట్ ప్రోగ్రామ్ను పిలవగలదు.